星期三, 十月 25, 2006

Abaqus 6.6学生版发布


达索系统(Dassault systems,全球网站,中国网站)在本月10号发布了Abaqus
6.6的学生版(Abaqus全球网站,中文网站,新闻发布)。Abaqus学生版本是研究版本的教学版本的补充,对学习Abaqus进行有限元分析的学生和专业人士有很大的帮助。


在Abaqus网站上对产品的特色有详细介绍。主要的限制是用户不能求解和后处理超过1000个节点的模型。另外,用户不能编程扩展。Abaqus也原则上不提供技术支持。对软件的功能和模型没有特别的限制,也就是说用户可以接触练习所有Abaqus模型。价格是99美元一套。这样的价格应该是非常合理的。不知道ANSYS有没有提供这样的学生版本,如果有的话,我一定会买一套,但是在ANSYS的官方网站上并没有相关信息。看来ANSYS对教育市场还是比较保守的。

星期一, 十月 09, 2006

压力和应力的区别

今天有个朋友问我压力和应力的区别。压力(pressure)和应力(stress)有相同的单位帕斯卡(Pa, N/m^2),但是它们的区别是什么呢?


通常来说,固体内部只有应力,只有流体内部才既有应力又有压力。应力是物体对外力的方应,而压力和温度、压力一样是流体的一种状态。应力是矢量,有方向,而压力是标量没有方向。应力是由于材料的弹性或粘性而产生的,压力是由于流体内部分子的无规则热运动而产生的。


虽然在固体力学中,一些外力可以定义成压力。比如,当我们用手指摁桌面时,会给桌面施加一个压力。这里的压力是指和应力相对应物体内部的压力。


综合来说,应力是在外力作用下固体或流体由于材料的弹性或粘性对外力的反应。压力是由于流体内部的无规则分子热运动而产生的相互作用力,和材料的粘性无关。


压力的定义是相对简单的(wikipedia ,NASA Glenn Research Center )。因为压力是由于无规则分子热运动产生的,因此各向同性,是个标量。而应力的定义就要复杂得多。


1. 应力是表面力


当一个物体受到外力作用时,物体内部会相应产生内力来平衡外力。而内力的分布和该物体的强度以及断裂等直接相关。内应力(stress)就是是描述物体内部力的分布的矢量。值得注意的是,应力是表面力(surface force,单位面积上的力),而不是体积力(volume force,单位体积上的力,比如重力)。如果我们把一个材料划分成无限小的连续微粒,微粒之间的相互作用都是表面力(因为微粒在面上接触)。对于单个微粒而言,在静力学中,由于受力平衡,体积力为零;在动力学中,体积力正比于加速度。显然,为了表示材料的强度,应该使用表面力。而体积力可以应用在动力学上,比如在流体动力学中,动量方程的左边是体积力。


2. 应力是对外力的反应


如上图所示,一个外力(traction force)作用在任意物体表面上。要完整表示这个外力,必须既要描述这个力(大小和方向)和该力所作用的表面(面积和方向)。比如,只给定外力的大小和方向,而没有给定作用表面的面积和方向,该力的作用效果是不确定的(或者说定义不完整)。


作用在一个无限小表面上的外力,T,可以表示为:


外力T是一个二维张量,表示无限小表面上表面力的大小,单位是帕斯卡。


应力是对外力的反应。我们可以用同样的方法来定义内应力。假设如上图所示,一个物体被任意曲面剖开。在该剖面上任意无限小表面上的应力可以表示为


因此,应力可以理解为在物体内部平面上的内力的分布。要描述应力,必须要先定义一个平面。


3. 物体内一点的应力


应力是物体内部平面上的内力分布,通常用二阶张量来表示物体内一点(无限小的连续微粒)的应力。


在笛卡尔坐标系中,物体内一个无限小微粒的应力分布可以用如上图所示的无限小正方体来表示(在笛卡尔坐标系中,用正方体可以得到最简洁的形式)。在正方体的六个表面中,每个表面有三个相互正交的应力分量(一个正应力分量,,两个切应力分量,)。显然,和其他矢量一样,各分量的大小是和坐标系的选取有关的。


在该正方体表面上,实际有6×3=18个分量,因此这种用正方体表示应力的方法容易引起混淆。当这个无限小的正方体收缩成一个点时,该点的应力可以用下图来表示。通过该点有三个正交平面,每个平面上有三个分量,共有3×3=9个分量。这样,我们就得到了小正方体图中的矩阵:


在该矩阵中,代表正应力(垂直于作用平面),代表切应力(平行于作用平面),第一个下标代表应力作用平面的法线方向,第二个下标代表应力分量的方向。比如代表作用在x平面,y方向的切应力。


值得注意的是,上面的矩阵总是相对于对角线对称的。也就是说,,,。这是因为微粒表面上的力矩是平衡的,否则该微粒将会有无限大的旋转加速度。如上图所示的二维情况,如果,该微粒表面上的力相对于A点的力矩为(假设正方形边长为1,力矩的定义为)。要满足力矩平衡,必须有。


因此,应力可以由六个独立的分量表示:


至此,我们已经得到了最常见的应力的定义。

星期日, 九月 17, 2006

飞昂软件技术(上海)有限公司是美国ANSYS公司在中国的唯一全资子公司


“飞昂软件技术(上海)有限公司是美国ANSYS公司在中国的唯一全资子公司”,这是Fluent China网站最下方的一行小字。

同时网站上还有一则新闻“ANSYS中国独资子公司在上海揭牌”。看来Fluent中国已经加速投入ANSYS的怀抱了,但是另外一边还有代表ANSYS中国的安世亚太。

现在很难看出谁是有名无实,事件的发展还有待观察。

星期六, 九月 16, 2006

Fluent发布CAD连接模块


Fluent UGS NX Connection
Fluent Pro/ENGINEER Wildfire Connection


Fluent Solidworks Connection


Fluent在9月13日发布了Fluent Connection 1.1软件(新闻发布)。该软件可以连接Fluent CFD软件和三大CAD软件,UGS NX,Pro/ENGINEER Wildfire和SolidWorks。这个CAD链接模块可以帮助用户直接在CAD环境里面检查或者修改三维模型,以达到数值模拟的要求。CFD模拟的特点是计算区域是流体区域,Fluent Connection可以基于固体模型来建立流体区域。用户也可以直接在CAD软件环境下启动FloWizard 2.1或者Gambit 2.3,并自动载入几何模型。

Fluent刚刚在两个月前发布了新的前处理器,TGrid 4.0,Gambit 2.3和3Matric-for-Fluent 1.0。这些产品包括这次的的CAD链接模块都和ANSYS已有产品(workbench, ICEM CFD等)有严重的功能重合。看来Fluent现在还是一个独立的公司,至少目前整合工作还没有真正的开始,还在致力于开发自己的专用前处理器。

Fluent软件帮助设计世界上最快的柴油汽车:JCB DIESELMAX


DISELMAX汽车
8月27日,JCB公司的DIESELMAX汽车打破了柴油汽车速度的世界纪录。该车的最快时速达到563.418千米/小时。DIESELMAX的马力是F1赛车的两倍,但同时重量也是F1赛车的四倍。这里是ANSYS网站上的新闻链接(Fluent网站)。文中提到,新的设计使用了Fluent CFD软件而且没有使用风洞实验。打破记录的汽车由Andy Green驾驶,此人曾在1997年创造汽车超音速的记录 - 763 英里/小时。


星期六, 九月 09, 2006

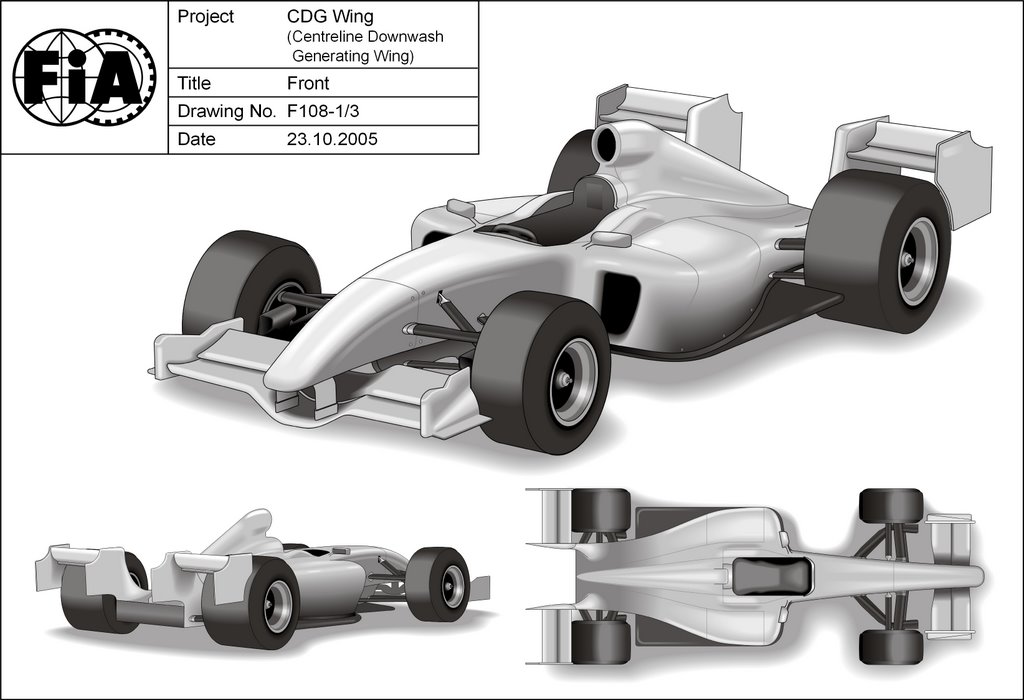
CDG wing(中央下潜气流发生尾翼)

今天看到一篇关于一级方程式赛车CDG Wing(Centreline Downwash Generating Wing,中央下潜气流发生尾翼)的新闻。看来威廉姆斯车队的工程部主任对CFD模拟还是持怀疑态度(If CFD was at a level that it could support car design exclusively, then the teams would not have wind tunnels.如果CFD真的成熟到了可以单独完成赛车设计的程度,那么车队就不需要风洞了)。

传统的赛车尾翼设计是基于单独一辆赛车的情形,但是当两辆赛车比较接近时,前面一辆车产生的尾流会严重影响后面一辆车的空气动力性能,所以在F1大赛中超车变得非常的困难。为了鼓励超车,FIA(国际汽联)和AMD合作利用CFD提出了CDG wing。

下面是新尾翼的示意图,以及和常规尾翼的气动性能比较。


有人说这种设计把F1赛车变丑了,因为把常规尾翼的中间挖掉了,变成了两块。看看官方的描述还有网易体育的报道。

星期五, 九月 08, 2006

ANSYS坐标系总结

注:在一篇发布在SimWe仿真论坛的文章基础上改写,原始出处应为安世亚太网站。

工作平面(Working Plane)

工作平面是创建几何模型的参考(X,Y)平面,在前处理器中用来建模(几何和网格) 。

工作平面其实严格来说不是坐标系,只是在建立固体模型(solid model)的时候用得到。很多建立固体模型的命令是以工作平面为参照的,工作平面可以当成是一个临时的局部坐标系。利用它可以方便的换算各个部分的几何关系。如果不用工作平面的话,很多命令以当前的激活坐标系为参照,但是如果几何形状比较复杂的话,用激活坐标系会相当麻烦。

在建立一个新的模型时,默认的工作平面和总体笛卡尔坐标系一致。可以通过Utility menu -> WorkPlane来控制和修改工作平面。Offset WP by Increments ... 可以精确的设定工作平面平移和转动的范围,而Offset WP to和Align WP with可以参照已经存在的实体来调整工作平面的位置。

全局坐标系(global coordinate system)

每开始进行一个新的ANSYS分析时,已经有四个预先定义的坐标系了。它们位于模型的总体原点。四种类型为: CS,0: 全局笛卡尔坐标系,CS,1: 全局柱坐标系,CS,2: 全局球坐标系还有CS,5:全局柱坐标系-Y。

全局柱坐标系和全局柱坐标系-Y的区别是柱坐标的轴相对用总体笛卡尔坐标系的关系不一样,如下图所示:
数据库中存储的节点坐标总是以全局笛卡尔坐标系为参照,无论节点是在什么坐标系中创建的。

局部坐标系(local coordinate system)

局部坐标系是用户定义的坐标系。在ANSYS里面总体坐标系和局部坐标系其实可以认为是等同的,并没有“总体”,“局部”之分。在这里命名方式可能有点误导。可以把总体坐标系当成是系统坐标系,而把局部坐标系当成是用户坐标系。和总体坐标系一样,局部坐标系也可以是卡迪尔,柱坐标或者球坐标(还可以是椭圆柱坐标系,椭球坐标系或者环形坐标系,参见CSWPLA命令)。用户可以自由定义坐标原点和方向。

局部坐标系可以用于建模和后处理阶段,下面的激活坐标系将要提到,用户可以把激活坐标系设成任一全局或者局部坐标系,然后进行相应的操作。

局部坐标系可以通过菜单路径Workplane -> Local Coordinate Systems -> Create Local CS来创建。局部坐标系的编号总是从11开始的,因为系统把0-10的编号保留给总体坐标系了。

激活坐标系(active coordinate system)

当数据库中有很多坐标系(全局或者局部)时,当前实际使用的坐标系成为激活坐标系。激活坐标系是分析中当前时间的参考坐标系,很多命令都是参照激活坐标系的,比如建模,改变其他坐标系的属性。缺省的激活坐标系为全局笛卡尔坐标系。当创建了一个新的坐标系时,新坐标系会自动被设成当前的激活坐标系。

菜单中激活坐标系的路径是:Workplane -> Change active CS to。同时在主屏幕下面的状态栏会显示当前激活坐标系的信息,如 csys=1。

节点坐标系(node coordinate system)

每一个节点都有一个附着的坐标系。节点力和节点边界条件(约束)指的是节点坐标系的方向。时间历程后处理器 /POST26 中的结果数据是在节点坐标系下表达的。而通用后处理器/POST1中的结果是按结果坐标系进行表达的。

节点坐标系缺省总是笛卡尔坐标系并与总体笛卡尔坐标系平行。通常情况下,用户并不需要改变节点坐标系,但是某些情况下,可以转动节点坐标系来方便的设定特定方向的节点力或约束。

例如: 模型中任意位置的一个圆,要施加径向约束。首先需要在圆的中心创建一个柱坐标系并分配一个坐标系号码(例如CS,11)。这个局部坐标系现在成为激活的坐标系。然后选择圆上的所有节点。通过使用 “/prep7 -> Modeling -> Move/Modify -> Rotate Nodal CS -> to active CS”, 选择节点的节点坐标系的朝向将沿着激活坐标系的方向。未选择节点保持不变。节点坐标系的显示通过菜单路径 Pltctrls -> Symbols -> Nodal coordinate system 来控制的。这些节点坐标系的X方向现在沿径向。约束这些选择节点的X方向,就是施加的径向约束。

注意:节点坐标系总是笛卡尔坐标系,而不会是柱坐标或者球坐标,但是可以将节点坐标系旋转到一个局部柱坐标下。这种情况下,节点坐标系的X方向指向径向,Y方向是周向(theta)。可是当施加theta方向非零位移时,ANSYS总是定义它为一个笛卡尔Y位移而不是一个转动(Y位移不是theta位移)。

单元坐标系(element coordinate system)

单元坐标系主要用于两个方面,定义材料的属性和决定在求解器中计算的应力和应变的方向。对后处理也是很有用的,诸如提取梁和壳单元的膜力。对正交各向异性和各向异性材料,单元坐标系的定义是很很重要的。

对不同的单元,默认的单元坐标系是不一样的。对线单元而言,默认单元坐标系X轴方向是由I节点指向J节点;默认壳单元坐标系X轴方向是由I节点指向J节点,Y轴方向垂直于X轴且在壳平面内,而Z轴方向是垂直于XY平面且遵循右手规则;默认体单元坐标系和全局笛卡尔坐标系一致。

作为单元属性之一,单元坐标系也是可以修改的。路径是:Preprocessor -> Modeling -> Move/Modify -> Elements -> Modify Attrib。

结果坐标系(result coordinate system)

在/Post1通用后处理器中 (位移, 应力,支座反力)在结果坐标系中报告,缺省平行于总体笛卡尔坐标系。这意味着缺省情况下,无论节点和单元坐标系如何设定,位移,应力和反应力总是在全局笛卡尔坐标系表达。要恢复径向和环向应力,结果坐标系必须旋转到适当的坐标系下。这可以通过菜单路径General Postproc -> Options for Outp实现。

/POST26时间历程后处理器中的结果总是以节点坐标系表达。

显示坐标系(display coordinate system)

显示坐标系对列表圆柱和球节点坐标非常有用(例如, 径向,周向坐标)。显示坐标系对列表(list)和显示(plot)命令有效。如果模型是在柱坐标下生成的,在卡迪尔坐标下能显示真实情况,但是列表却不能直接给出r,theta,z值(实际上给出的是x,y,z)。如果把显示坐标系转换成柱坐标后在列表,列表结果会更为直观。

建议不要改变显示坐标系进行显示。屏幕上的坐标系是笛卡尔坐标系。如果显示坐标系为柱坐标系,圆弧将显示为直线。这可能引起混乱。因此在以非笛卡尔坐标系列表节点坐标之后,应该将显示坐标系恢复到总体笛卡尔坐标系,以避免混乱。